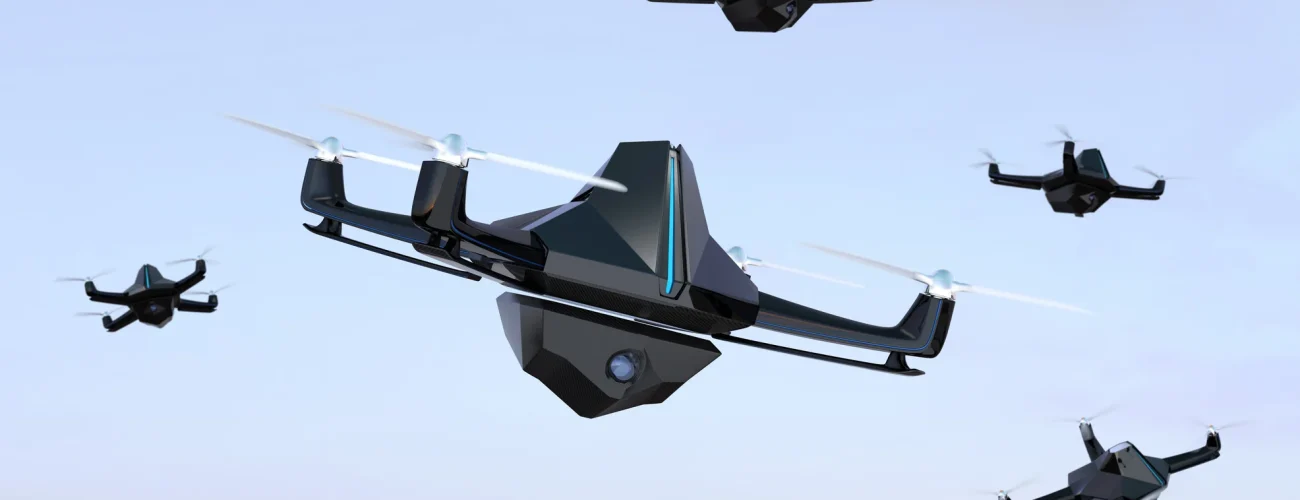
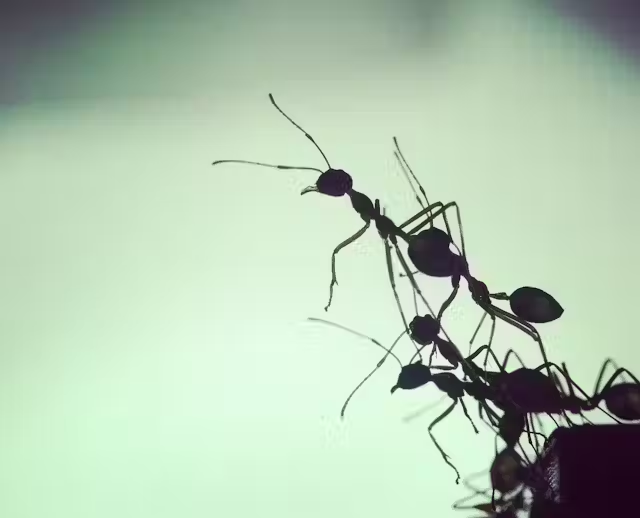
ایده سوارم رباتیک یا رباتیک ازدحامی، مفهومی نوظهور اما ریشهدار در دنیای سیستمهای هوشمند است که الهامگرفته از رفتارهای جمعیِ موجودات زنده مانند مورچهها، زنبورها، پرندگان و ماهیهاست. این موجودات بهرغم برخورداری از هوش و توان پردازشی محدود، از طریق تعاملات محلی و بدون کنترل مرکزی، قادر به انجام فعالیتهای پیچیده و هدفمند بهصورت گروهی هستند. در سوارم رباتیک، نیز همین منطق به سیستمهایی از رباتهای ساده، مستقل و تعاملپذیر تعمیم داده میشود؛ رباتهایی که با بهرهگیری از قواعد محلی، رفتارهای جمعی با مقیاسپذیری و پایداری بالا از خود نشان میدهند.
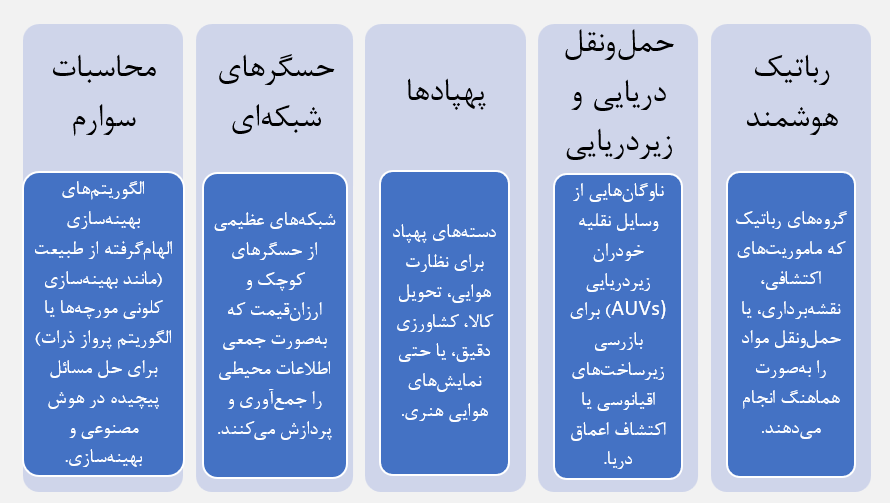
طی دو دهه اخیر، بهویژه با پیشرفت در فناوریهای حسگر، محرک مکانیکی[1]، پردازشگرهای کوچک و ارتباطات بیسیم، سیستمهای سوارم از حوزه تئوری به کاربردهای عملی چشمگیری دست یافتهاند. این پیشرفتها، سوارم را به یکی از حوزههای فعال و پرچالش در علوم مختلف تبدیل کرده است. کاربردهای سوارم امروزه در گستره وسیعی از زمینهها مشاهده میشود، از جمله:
سه ویژگی کلیدی که سوارم را از سایر رویکردهای چند ربات متمایز میکند، عبارتاند از پایداری در برابر خطایا حذف عضو، توانایی عملکرد در گروههای کوچک تا بزرگ و انعطافپذیری نسبت به تغییر محیط یا مأموریت این ویژگیها باعث شدهاند تا سوارم رباتیک به گزینهای ایدهآل برای محیطهای پویا، غیرقطعی و پراکنده بدل شود؛ مانند عملیات جستوجو و نجات، نظارت محیطی، یا اتوماسیون انبارداری.
انواع روشهای طراحی سوارم
طراحی یک سیستم سوارم، خواه متشکل از رباتهای فیزیکی باشد یا عاملهای نرمافزاری، نیازمند تعریف قواعدی است که رفتار هر عامل را در تعامل با همسایگان و محیطش تعیین کند. پیچیدگی و پویایی سیستمهای سوارم ایجاب میکند که این قواعد بهدقت طراحی شوند تا رفتار جمعی موردنظر حاصل شود. مطابق مقالات معتبر و جدیدترین پژوهشها در این حوزه، بهطورکلی میتوان روشهای طراحی سیستمهای سوارم را به دو دستهبندی اصلی و متمایز تقسیم کرد:
- طراحی مبتنی بر رفتار[2]: در این رویکرد، انسان (مهندس یا طراح) به طور مستقیم و صریح، قوانین رفتاری هر عامل را تعریف میکند. این رویکرد ریشههای عمیقی در رباتیک کلاسیک و هوش مصنوعی نمادین[3] دارد.
- طراحی خودکار[4]: این رویکرد جدیدتر، از تکنیکهای هوش مصنوعی (مانند یادگیری ماشین و الگوریتمهای تکاملی) برای کشف یا بهینهسازی خودکار قوانین رفتاری عاملها استفاده میکند، بدون نیاز به دخالت مستقیم انسانی در تعریف جزئیات رفتار.
هر یک از این رویکردها دارای ویژگیها، مزایا، چالشها و کاربردهای خاص خود هستند که در بخشهای بعدی بهتفصیل موردبحث قرار میگیرند. درک تمایز و تکامل این دو رویکرد برای پژوهشگران و مهندسان فعال در حوزه سوارم حیاتی است.
الف) طراحی مبتنی بر رفتار
طراحی مبتنی بر رفتار که گاهی اوقات “طراحی دستی” یا “طراحی از بالابهپایین” نیز نامیده میشود، رویکرد سنتی و بنیادین در طراحی سیستمهای سوارم و رباتیک است. در این رویکرد، هسته اصلی فرایند طراحی بر پایه درک و مدلسازی صریح رفتارهای پایهای است که انتظار میرود هر عامل فردی در سوارم از خود نشان دهد. این رفتارها اغلب از مشاهده سیستمهای بیولوژیکی در طبیعت (مانند نحوه حرکت مورچهها برای یافتن غذا یا پرواز هماهنگ پرندگان) الهامگرفته میشوند.
در این روش، مهندس یا طراح ابتدا وظیفه کلی سوارم را تحلیل میکند و سپس آن را به مجموعهای از رفتارهای سادهتر و قابلتعریف برای هر عامل تقسیم میکند. هر رفتار بهصورت مجموعهای از قوانین “اگر – آنگاه” (if-then rules) یا معادلات ریاضی ساده تعریف میشود. این قوانین، چگونگی واکنش عامل به حسگرهایش (مانند فاصله از همسایه، وجود مانع، موقعیت هدف) و چگونگی تولید دستورات حرکتی یا عملیاتی را مشخص میکنند.
ب) طراحی خودکار سوارم
طراحی خودکار سوارم که گاهی اوقات “طراحی تکاملی”، “طراحی مبتنی بر یادگیری”، یا “طراحی از پایینبهبالا” نیز نامیده میشود، رویکردی نوین و پیشرفته است که هدف آن غلبه بر محدودیتهای طراحی دستی (طراحی مبتنی بر رفتار) است. در این رویکرد، بهجای اینکه انسان به طور صریح قوانین رفتاری را تعریف کند، از الگوریتمها و روشهای هوش مصنوعی (AI) برای کشف، بهینهسازی یا تکامل خودکار این قوانین یا حتی ساختار کنترلی عاملهای سوارم استفاده میشود. این روشها به سیستم اجازه میدهند تا از طریق تجربه، آزمونوخطا، یا فرایندهای بهینهسازی هوشمند، بهترین استراتژیهای رفتاری را برای انجام یک وظیفه مشخص بیاموزد.
در این روش، مهندس وظیفه یا هدف کلی سوارم را مشخص میکند و یک تابع شایستگی[5] تعریف میکند که نشاندهنده میزان موفقیت سوارم در انجام آن وظیفه است. سپس، یک الگوریتم خودکار مانند یک الگوریتم تکاملی یا یک مدل یادگیری تقویتی مسئولیت تولید، ارزیابی، و اصلاح مجموعههایی از قوانین رفتاری یا پارامترهای آنها را بر عهده میگیرد. این فرایند معمولاً در یک محیط شبیهسازی شده صورت میگیرد که امکان آزمایش سریع و مکرر را فراهم میآورد.
آنچه در این بخش مرور شد، چارچوبی مقدماتی برای آشنایی با دو رویکرد اصلی طراحی سیستمهای سوارم فراهم میکند؛ رویکردهایی که هر یک، بسته به نوع مسئله، محدودیتهای عملیاتی و سطح پیچیدگی، میتوانند بهتنهایی یا بهصورت ترکیبی مورداستفاده قرار گیرند. در عمل، بسیاری از سیستمهای پیشرفته امروزی تلاش دارند تا با بهرهگیری هوشمندانه از قابلیتهای هر دو روش، بر چالشهای مقیاسپذیری، پایداری و سازگاری در محیطهای واقعی غلبه کنند. این روند، مرزهای پژوهش و صنعت را بهسوی راهحلهایی نوآور و اثربخشتر سوق داده است. در نسخههای بعدی گاهنامه به بررسی دقیقتر نقاط قوت و ضعف هر رویکرد، نمونههای واقعی اجرا شده و تازهترین تحولات علمی و صنعتی در حوزه سوارم رباتیک پرداخته خواهد شد تا تصویری روشنتر از کاربردها و چشماندازهای پیشرو در این عرصه ترسیم گردد.
[1] Actuator
[2] Behavior-based Design
[3] Symbolic AI
[4] Automatic/Automated Design
[5][4] Fitnes function
رصدخانه بلوورتکس که یکی از سایت های همکار ما است، اخیرا مقالهای درباره (سوآرم رباتیک) منتشر کرده است. در این مقاله، به شبیهسازی الگوریتم AFSA که از جمله الگوریتمهای مبتنی بر رفتار به شمار میرود پرداخته شده و توضیحات مفیدی در این زمینه ارائه شده است. شما را دعوت میکنیم با مراجعه به این مقاله، اطلاعات بیشتری در این خصوص کسب نمایید:
سوارم رباتیک – معرفی
محقق و پژوهشگر
کارشناس ارشد مهندسی مواد و متالورژی